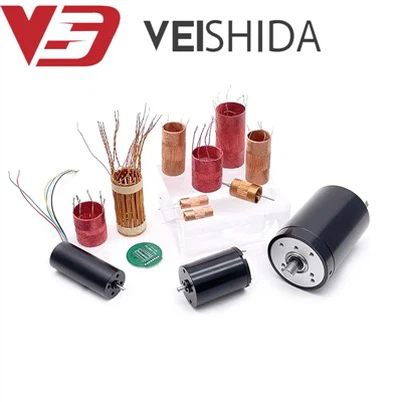
Coreless Motor - Ajudando Robôs Humanóides a Dominar o Futuro
Deixe um recado
Os robôs humanóides se tornaram uma estrela brilhante no campo da inteligência artificial.
Nos últimos anos, os robôs humanóides tornaram-se uma das conquistas marcantes da tecnologia de IA, com suas aplicações generalizadas em campos como Médico e serviços. Para promover o desenvolvimento deste produto de vanguarda, países de todo o mundo introduziram políticas e aumentaram o apoio aos robôs humanóides e aos seus componentes principais. Na cadeia da indústria de robôs humanóides, o motor sem núcleo, como componente vital do sistema de controle de movimento, desempenha um papel indispensável. Por exemplo, a mão hábil do robô humanóide de Tesla + usa motores sem núcleo como componente principal, com cada robô montando 12 deles (6 em cada mão). Este artigo, como um estudo sobre o coreless motor+, explora suas características técnicas, status de mercado e perspectivas futuras.
O que é um motor sem núcleo
1. Conceito e Classificação de Motores
Um motor é um dispositivo que converte energia elétrica em energia mecânica. Ele funciona gerando uma força em um campo magnético através de uma bobina de fio (enrolamento do estator), que então aciona a rotação do rotor. Em princípio, o motor utiliza o efeito de força da corrente no campo magnético para obter uma conversão eficiente de energia.
Princípio Básico de Operação Motora:
Ao redor do eixo giratório, são usados ímãs permanentes:
Ao gerar um campo magnético rotativo, os ímãs são colocados em movimento.
Com base no princípio de que "pólos semelhantes se repelem, pólos opostos se atraem", o eixo rotativo é acionado. Simplificando, quando a corrente flui através do fio em forma de bobina, ela gera um campo magnético rotativo, fazendo com que o ímã gire.
Depois de inserir um núcleo de ferro na bobina, o caminho do fluxo magnético torna-se mais concentrado e a intensidade do campo magnético aumenta significativamente. Neste ponto, o campo magnético do motor é gerado pela ação combinada da corrente da bobina e do núcleo de ferro, formando pólos N e S claros, que fazem o rotor girar.
Principais componentes de um motor
Estator:
O estator é a parte estacionária do motor e sua estrutura central inclui pólos magnéticos, enrolamentos e a estrutura:
Pólos Magnéticos: Feitos de núcleo de ferro e bobinas, sua principal função é gerar o campo magnético.
Enrolamentos: As bobinas do estator, geralmente feitas de materiais condutores e isolantes, são utilizadas para gerar força magnética quando a corrente passa por elas.
Estrutura: Normalmente feita de liga de alumínio, que fornece suporte estrutural e excelente resistência e resistência à corrosão.
Rotor:
O rotor é a parte rotativa do motor, consistindo nos seguintes componentes principais:
Armadura: Feita de condutores e materiais isolantes, utilizada para gerar um campo magnético quando a corrente passa por ela.
Rolamentos: Geralmente fabricados em aço ou cerâmica, com excelente resistência ao desgaste e à corrosão, suportam a rotação do rotor.
Tampas finais: Feitas de materiais como liga de alumínio, fornecem vedação e resistência estrutural ao motor.
Através da análise dos componentes principais do motor e de seus princípios, é fácil perceber que o motor sem núcleo, com suas características compactas e eficientes, tornou-se uma importante força motriz para o desenvolvimento da tecnologia de robôs humanóides. No futuro, à medida que a tecnologia continua a avançar, a aplicação de motores sem núcleo no campo dos robôs inteligentes tornar-se-á ainda mais difundida.
2. Definição e classificação de motores sem núcleo
O nascimento do motor sem núcleo remonta a 1958, quando o Dr. F. Faulhaber propôs pela primeira vez a tecnologia de bobina torcida e, em 1965, obteve a patente relacionada, marcando o advento do motor sem núcleo. Seu design inovador alcançou um equilíbrio perfeito entre tamanho e eficiência do motor. O motor sem núcleo pertence à categoria de servomotores de ímã permanente DC e consiste principalmente em duas partes principais: o estator e o rotor. O estator é composto de chapas e bobinas de aço silício, e seu design exclusivo sem ranhuras evita efetivamente o efeito de engrenagem comumente visto em motores tradicionais, reduzindo a perda de ferro e a perda de correntes parasitas. O rotor é composto por um ímã permanente, um eixo e um conjunto fixo, utilizando um ímã permanente em forma de anel, o que facilita o processamento e a instalação.
Comparado com os motores tradicionais, a característica mais distintiva do motor sem núcleo é a inovação na estrutura do rotor. Ao contrário do rotor com núcleo de ferro nos motores tradicionais, o motor sem núcleo adota uma estrutura de rotor sem ferro, conhecida como rotor sem núcleo. No interior, é rodeado por enrolamentos de arame e ímãs, formando uma estrutura oca em forma de copo.
Nos motores tradicionais, a função do núcleo de ferro é:
1. Concentração e orientação do campo magnético: O núcleo de ferro é normalmente feito de materiais de alta permeabilidade magnética (como chapas de aço silício) que concentram e guiam efetivamente o fluxo magnético, aumentando assim a força e a eficiência do campo magnético do motor.
2. Apoiando os enrolamentos: O núcleo de ferro fornece suporte estável para os enrolamentos do motor, garantindo a estabilidade da forma e posição dos enrolamentos durante a operação do motor.
Em contraste, o motor sem núcleo utiliza um rotor cilíndrico oco de parede fina, com os enrolamentos enrolados diretamente ao redor do rotor, eliminando a necessidade de suporte adicional do núcleo de ferro.
As vantagens do design sem ferro são muito significativas:
1. Eliminando correntes parasitas e perdas por histerese: Nos motores tradicionais, o núcleo de ferro gera facilmente correntes parasitas e perdas por histerese no campo magnético alternado, o que reduz a eficiência do motor. O motor sem núcleo, devido à ausência de núcleo de ferro, elimina essas perdas, melhorando muito a eficiência de conversão de energia do motor.
2. Reduzindo o peso e diminuindo a inércia rotacional: O design sem ferro torna o rotor mais leve, reduzindo a inércia rotacional, o que resulta em tempos de resposta mais rápidos, velocidades de partida e parada mais rápidas e é altamente adequado para aplicações que exigem altos tempos de aceleração e resposta.
Com uma estrutura cilíndrica oca projetada com precisão e layout de enrolamento otimizado, o motor sem núcleo pode distribuir melhor o campo magnético, reduzir o vazamento magnético e melhorar ainda mais a eficiência operacional e o desempenho do motor.
Classificação do motor sem núcleo
Os motores sem núcleo são geralmente classificados em duas categorias com base no método de comutação:
Motor escovado sem núcleo: Este tipo de motor utiliza escovas mecânicas de carbono para comutação.
Motor Coreless Brushless: Este motor usa comutação eletrônica em vez das tradicionais escovas de carbono para comutação. Este design não apenas elimina as faíscas elétricas e as partículas de poeira de carbono comumente encontradas em motores tradicionais, reduzindo o ruído, mas também prolonga significativamente a vida útil do motor.
Ao comparar diferentes produtos, fica claro que o motor sem núcleo e sem escovas não requer mais escovas de carvão, mas usa sensores Hall para detectar as mudanças no campo magnético do rotor em tempo real, convertendo a comutação mecânica em sinais eletrônicos para comutação. Este design simplifica bastante a estrutura física do motor, tornando-o mais eficiente e durável.

| Tabela: Comparação de motores CC com escovas e sem escovas | ||
| Categoria | Motor CC sem escova | Motor CC escovado |
| Comutação | Comutador eletrônico | A escova está em contato mecânico com a parte retificadora |
| Características estruturais | Geralmente, o rotor é um ímã permanente e o estator é uma armadura | Geralmente, o rotor é a armadura e o estator é o ímã permanente |
| Método de reversão | Alterar a sequência do comutador eletrônico | Alterar a polaridade da tensão terminal |
| Vantagens | Bom desempenho mecânico, longa vida, baixo ruído, boa dissipação de calor | Bom desempenho mecânico, baixo custo |
| Desvantagens | Custo inicial um pouco maior | Alto ruído, baixa dissipação de calor, comutação requer manutenção |
3. Vantagens do motor sem núcleo
O motor sem núcleo, através de seu design inovador de estrutura de rotor, quebra as limitações dos rotores de motor tradicionais e reduz significativamente as perdas por correntes parasitas causadas pelo núcleo de ferro.Ao mesmo tempo, este design alivia efetivamente o peso do motor e reduz a sua inércia rotacional, minimizando assim a perda de energia mecânica do rotor durante o movimento. No geral, o motor sem núcleo apresenta vantagens significativas em diversas áreas, incluindo alta densidade de potência, longa vida útil, resposta rápida, alto torque de pico e excelente desempenho de dissipação de calor.
Alta densidade de potência
A densidade de potência de um motor sem núcleo refere-se à potência de saída por unidade de volume ou por unidade de peso. Comparado aos motores tradicionais, o motor sem núcleo é mais leve e mais eficiente devido ao seu rotor sem ferro. O rotor sem ferro elimina as perdas por correntes parasitas e por histerese causadas pelo núcleo de ferro, melhorando a eficiência do motor miniatura e permitindo-lhe fornecer maior potência de saída e torque em um volume menor. A eficiência do motor sem núcleo normalmente atinge mais de 80%, enquanto a eficiência dos motores CC com escovas tradicionais é geralmente muito menor, geralmente em torno de 50%. Portanto, o motor sem núcleo é particularmente adequado para dispositivos alimentados por bateria que requerem operação estável a longo prazo, como bombas portáteis de amostragem de ar, robôs humanóides, mãos biônicas e ferramentas elétricas portáteis.
Alta densidade de torque
Graças ao design sem ferro, o rotor do motor sem núcleo não é apenas leve, mas também possui uma inércia rotacional menor, o que significa que o motor pode acelerar e desacelerar rapidamente, gerando maior torque em menos tempo. Além disso, devido à estrutura mais compacta do rotor sem ferro, o motor sem núcleo é capaz de fornecer maior saída de torque em um espaço limitado.
Longa vida útil
O motor sem núcleo possui mais segmentos de comutador e as flutuações de corrente durante o processo de comutação são menores, o que reduz a indutância e diminui significativamente a eletrocorrosão do sistema do motor durante a comutação. Portanto, a vida útil do motor sem núcleo é muito maior do que a dos motores CC com escovas tradicionais. De acordo com pesquisas relacionadas, a vida útil esperada de um motor sem núcleo é geralmente entre 1.000 e 3.000 horas, enquanto a dos motores CC com escovas é geralmente de apenas algumas centenas de horas.
Resposta rápida
Os motores tradicionais, devido à presença do núcleo de ferro, apresentam maior inércia rotacional e, portanto, tempos de resposta mais lentos. Em contrapartida, o motor sem núcleo possui estrutura compacta e utiliza uma bobina autoportante em forma de copo para o rotor, tornando-o mais leve e reduzindo sua inércia rotacional. Isso confere ao motor sem núcleo características de partida-parada muito sensíveis. De acordo com dados relacionados, a constante de tempo mecânica de um motor sem núcleo é normalmente inferior a 28ms, com alguns produtos até abaixo de 10ms, o que é muito superior à constante de tempo de 100ms dos motores tradicionais com núcleo de ferro.

Torque de pico alto
O motor sem núcleo pode atingir um pico de torque maior em um curto período de tempo porque a constante de torque do motor permanece estável durante o aumento da corrente e há uma relação linear entre corrente e torque. Em contraste, os motores CC tradicionais com núcleo de ferro não conseguem mais aumentar o torque quando atingem o ponto de saturação.
Excelente desempenho de dissipação de calor
A superfície do rotor do motor sem núcleo permite que o ar flua, proporcionando melhor dissipação de calor do que os motores tradicionais com núcleo de ferro. Nos motores tradicionais, a bobina do rotor com núcleo de ferro geralmente fica embutida nas ranhuras das chapas de aço silício, o que resulta em menor fluxo de ar na superfície da bobina e maior aumento de temperatura. Sob as mesmas condições de saída de potência, o motor sem núcleo tem um aumento de temperatura significativamente menor e uma dissipação de calor mais eficiente.
4. Caminho Técnico do Coreless Motor
O processo chave na produção de motores sem núcleo é a fabricação da bobina, de modo que o projeto e o processo de enrolamento da bobina tornam-se barreiras técnicas. O diâmetro do fio, o número de voltas e as características lineares do fio afetam diretamente os parâmetros centrais do motor, enquanto o método de enrolamento determina diretamente a eficiência e o desempenho do motor.
Projeto de bobina e métodos de enrolamento
O projeto de enrolamento do motor sem núcleo inclui principalmente enrolamento reto, enrolamento inclinado e enrolamento de sela.
Enrolamento Reto: Este método de enrolamento apresenta bobinas onde o fio fica paralelo ao eixo do motor, formando um enrolamento concentrado. Embora este projeto seja simples, as partes finais da armadura não podem gerar torque efetivo e aumentam o peso e a resistência da armadura.
Enrolamento inclinado: Também conhecido como enrolamento em favo de mel, este método usa um enrolamento em ângulo onde as partes finais do enrolamento são menores e não há enrolamentos finais. Comparado ao enrolamento reto, o enrolamento inclinado reduz o peso e a inércia rotacional da armadura, melhorando a capacidade de aceleração do motor e o torque de saída. Marcas como a Faulhaber da Alemanha e a Portescap da Suíça costumam usar esse design.
Enrolamento de sela: Este método de enrolamento usa fio esmaltado autoadesivo e melhora a taxa de preenchimento da ranhura por meio de vários processos de modelagem e arranjo. O enrolamento da sela pode efetivamente reduzir o entreferro e aumentar a taxa de utilização do ímã permanente, melhorando assim a densidade de potência do motor. Alguns produtos da Maxon da Suíça adotam esse design sinuoso.
Esses diferentes métodos de enrolamento têm um impacto importante na eficiência, potência e torque do motor sem núcleo e também determinam o custo de produção do motor e os cenários de aplicação adequados.

Classificação dos Processos de Enrolamento
Do ponto de vista da tecnologia de produção, os processos de formação de bobinas de motores sem núcleo podem ser divididos em três categorias: enrolamento manual, tecnologia de produção de enrolamento de bobina e tecnologia de produção de formação em uma etapa.
1. Enrolamento manual
O enrolamento manual é um processo de produção artesanal que envolve uma série de etapas complexas, como inserção de pinos, enrolamento manual e arranjo de enrolamento manual. Embora este método seja adequado para produtos altamente personalizados, a sua eficiência de produção é relativamente baixa e a consistência e estabilidade dos produtos são limitadas. Portanto, esse processo é mais comumente usado para produção de pequenos lotes ou com requisitos especiais.
2. Tecnologia de produção de enrolamento de bobina
A tecnologia de produção de enrolamento de bobina é um processo semiautomático onde o fio esmaltado é enrolado em um fuso com seção transversal de diamante em uma ordem específica. Uma vez atingido o comprimento necessário, a bobina é removida e então achatada em um painel de arame, que é então enrolado em uma bobina em forma de copo. Este processo tem maior eficiência de produção e pode atender às necessidades de produção em média escala. De acordo com os dados do artigo "Coil Winding Process and Equipment for Coreless Armature Manufacturing", equipamentos que utilizam quatro trabalhadores podem atingir uma produção anual de 30,000 unidades. No entanto, a limitação da tecnologia de enrolamento de bobina é que ela é adequada principalmente para bobinas sem núcleo com diâmetros de 20-30mm. Para bobinas menores com diâmetros inferiores a 10-12mm, especialmente aquelas com espaçamento entre machos inferior a 7mm, o enrolamento se torna mais desafiador. Além disso, o processo de enrolamento da bobina exige trabalho manual considerável, o que pode afetar a consistência do produto.
3. Tecnologia de produção de conformação em uma etapa
A tecnologia de produção de conformação em uma etapa utiliza equipamentos altamente automatizados para enrolar fio esmaltado em um fuso de acordo com um padrão específico. Depois que a bobina é enrolada em forma de copo, ela é removida diretamente em uma única etapa, eliminando a necessidade de processos adicionais, como laminação ou achatamento. Este método oferece maior grau de automação, proporcionando maior eficiência de produção e melhor consistência do produto. Porém, também requer um investimento inicial maior em equipamentos. Em comparação com a tecnologia de enrolamento de bobina, a tecnologia de formação em uma etapa pode produzir uma maior variedade de tipos e especificações de motores e pode controlar melhor a qualidade e a estanqueidade do arranjo da bobina.
| Tabela: Comparação entre processo de enrolamento e processo de conformação em uma etapa | ||
| Processo de ferida | Tecnologia de produção de conformação única | |
| Preço do equipamento | Baixo | Alto |
| Grau de automação | Baixo, não adequado para produção automatizada em larga escala | É possível uma produção automatizada em grande escala |
| Taxa de sucata | Alto | Baixo |
| Dificuldade técnica abrangente | Baixo | Alto |
Veja mais:A tecnologia de enrolamento é a barreira central do motor de copo oco
Motor Coreless - Componente Central de Robôs Humanóides
Os robôs humanóides, também conhecidos como robôs antropomórficos, são robôs inteligentes projetados para trabalhar e interagir em ambientes semelhantes aos dos humanos. Esses robôs são projetados para imitar a aparência e o comportamento humano, capazes de detectar o ambiente circundante, reconhecer objetos e humanos, processar e compreender dados espaciais e fornecer serviços eficientes e inteligentes. Através da integração de sensores, atuadores, algoritmos e outros sistemas de hardware e software, os robôs humanóides podem perceber, processar informações e responder com eficiência às necessidades humanas.
Com o desenvolvimento contínuo da tecnologia, os robôs humanóides estão cada vez mais sendo aplicados em vários setores e espera-se que se tornem um mercado de trilhões de dólares no mesmo nível dos smartphones, veículos de passageiros e outras tecnologias no futuro. No campo industrial, particularmente na fabricação, os robôs humanóides podem substituir os humanos na execução de tarefas repetitivas, perigosas e de alta intensidade, como manuseio de materiais, soldagem, polimento e muito mais. A Tesla planeja introduzir robôs humanóides em suas gigafábricas para operações de linha de montagem para aumentar a eficiência da produção e reduzir os riscos de lesões nos trabalhadores; O Grupo Geral de Energia Nuclear da China também está considerando a implantação de robôs humanóides em usinas nucleares; A Foxconn está pilotando robôs humanóides para resolver problemas de controle de qualidade, rotatividade de funcionários e aliviar o esforço físico causado por certas tarefas repetitivas. O setor de serviços não é exceção. Com sua poderosa percepção ambiental e excelentes capacidades de interação humano-robô, os robôs humanóides podem realizar tarefas como entrega e companhia em restaurantes, hospitais e outros locais, bem como servir como prestadores de cuidados domiciliares e acompanhantes em ambientes domésticos. Por exemplo, o Apollo, um robô da Apptronik, com sede nos EUA, é utilizado principalmente para gestão de armazéns e auxilia no transporte de mercadorias, com bateria de 4 horas; G1, um robô humanóide de uso geral desenvolvido pela Yushu Technology, pode realizar movimentos finos, como abrir uma tampa de garrafa.
Em termos da estrutura dos robôs humanóides, eles geralmente são divididos em sistema de execução, sistema de percepção e outros sistemas. O sistema de execução inclui principalmente atuadores lineares, atuadores rotacionais e mãos hábeis. O sistema de percepção, dependendo da trajetória técnica, inclui sensores visuais, radar de ondas milimétricas, sistemas de navegação inercial e outros dispositivos. Outros sistemas incluem componentes importantes como chips e baterias. A mão hábil, como um dos principais componentes do sistema de execução, opera com base na colaboração entre o motor sem núcleo e a caixa de engrenagens planetárias. O motor sem núcleo aciona a caixa de engrenagens planetária para gerar uma força de reação reversa, que então puxa as juntas dos dedos através de dobradiças ou outras conexões, transformando o movimento rotativo em movimento linear. Ao aplicar tensão direta ou reversa, o motor sem núcleo pode controlar a extensão e retração dos dedos, permitindo agarrar ou soltar objetos.


Tomando como exemplo o robô Optimus da Tesla, sua mão hábil consiste em um motor sem núcleo, caixa de engrenagens planetárias de precisão, parafuso de esfera, sensores e codificadores. O motor sem núcleo é responsável por aproximadamente 50% do custo dos componentes do atuador manual e cerca de 4 a 4,5% do custo total de um único robô. Cada mão hábil é acionada por seis motores, com dois módulos de motor sem núcleo instalados na seção do polegar para realizar movimentos de extensão e rotação simultaneamente; cada um dos outros dedos é acionado por um módulo motor sem núcleo. Os seis módulos do motor trabalham em conjunto com a engrenagem helicoidal e o sistema de tendões para realizar operações manuais flexíveis e precisas.
Além disso, os robôs humanóides também contêm outro componente crucial: o motor de torque sem moldura, normalmente usado em áreas que exigem alto torque, como juntas. Como um tipo de servo motor, o motor sem núcleo oferece maior precisão de controle e velocidade de resposta mais rápida, tornando-o amplamente utilizado em componentes como mãos hábeis que exigem maior precisão e capacidade de resposta. Como este artigo se concentra em motores sem núcleo, uma análise detalhada de motores de torque sem moldura não será expandida.
Estimativa do tamanho do mercado automotivo Coreless

1. Atualmente, o rápido desenvolvimento da inteligência artificial resolveu dois desafios principais para os robôs: falta de inteligência e falta de cenários de aplicação. Ao mesmo tempo, o hardware dos robôs humanóides também está passando por uma rápida iteração. O layout da cadeia industrial nacional favorece a rápida redução de custos, lançando assim as bases para a popularização dos robôs humanóides. Este artigo acredita que o crescimento do mercado de robôs humanóides ocorrerá em três etapas:
Estágio 1: 2024-2026: Impulsionadas principalmente por políticas e capital, espera-se que as empresas entrem gradualmente na fase de produção em massa de robôs humanóides. Nos primeiros três anos, o foco das aplicações comerciais será atender às necessidades não estruturadas do mercado industrial, complementando as tradicionais linhas de produção industrial. Durante esta fase, espera-se que a taxa composta de crescimento anual (CAGR) das vendas de robôs humanóides seja de cerca de 50%.
Estágio 2: 2027-2030: Com redução contínua de custos e melhoria de eficiência na cadeia de suprimentos, bem como avanços tecnológicos contínuos, os robôs humanóides se espalharão gradualmente e se tornarão populares em áreas potenciais do mercado doméstico e de serviços, com o potencial de aplicação continuamente sendo explorado. Espera-se que o CAGR das vendas de robôs humanóides durante esta fase seja de cerca de 100%.
Fase 3: Depois de 2030: A procura em cenários como cuidados a idosos, companheirismo emocional e aplicações militares tornar-se-á a principal força motriz para o crescimento dos robôs humanóides, levando a uma tendência ascendente de mercado a longo prazo. O CAGR das vendas de robôs humanóides nesta fase deverá ser de cerca de 20%.
2. Do ponto de vista dos preços, o preço unitário médio atual dos motores sem núcleo nos mercados doméstico e internacional é de 1.200 RMB por unidade. Supondo que o preço permaneça estável no futuro.
3. Supondo que o número de motores sem núcleo usados em cada robô humanóide permaneça o mesmo de agora, ou seja, 12 motores por robô.
Pela estimativa, a partir de 2028, o incremento na escala de mercado de motores sem núcleo no campo de robôs humanóides atingirá o nível de um bilhão de yuans. Até 2030, a escala de mercado incremental do campo dos robôs humanóides excederá 40% da escala de mercado combinada de outros campos.
| Tabela: Estimativa do incremento de escala de motores de copo oco trazidos por robôs humanóides | |||||||||
| 2024 | 2025 | 2026 | 2027 | 2028 | 2029 | 2030 | 2031 | 2032 | |
| Vendas de robôs humanóides (10,000 unidades) | 1 | 1.5 | 2.25 | 4.5 | 9 | 18 | 36 | 43.2 | 51.84 |
| Vendas de robôs humanóides (ano) | 50% | 50% | 100% | 100% | 100% | 100% | 20% | 20% | |
| Número de motores de copo oco por dispositivo (unidades) | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 |
| Vendas de motores de copo oco neste campo (10,000 unidades) | 12 | 18 | 27 | 54 | 108 | 216 | 432 | 518.4 | 622.08 |
| Preço unitário dos motores de copo oco (yuan) | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 |
| Aumento na escala de mercado de motores de copo oco (10,000 yuans) | 12000 | 18000 | 27000 | 54000 | 108000 | 216000 | 432000 | 518000 | 622080 |

Cenário competitivo de motores sem núcleo
Internacionalmente, a fabricação de motores sem núcleo, devido à sua tecnologia avançada e vantagens competitivas, combinadas com a combinação de tecnologia avançada de equipamentos de enrolamento e um alto nível de automação, há muito tempo mantém uma alta participação de mercado, dando-lhe uma vantagem de ser o pioneiro. Os líderes globais da indústria incluem a suíça Maxon, a alemã Faulhaber e a suíça Portescap. No mercado chinês, as empresas representativas incluem a VSD, fundada em 2011. A fabricação de motores sem núcleo na China começou mais tarde, com uma certa lacuna tecnológica em comparação com empresas estrangeiras. No entanto, beneficiando-se da forte vantagem da cadeia industrial completa e do conjunto de talentos de engenharia da China, espera-se uma rápida recuperação.
Maxon (Suíça): Fundada em 1961, a Maxon tem cerca de 3.300 funcionários globalmente, distribuídos por 40 países. Em 2022, a empresa alcançou um faturamento de 708 milhões de francos suíços, com uma produção anual de 5 milhões de unidades e cerca de 12,{8}} variedades de produtos. Seus produtos incluem principalmente motores CC sem escovas e com escovas, diversas caixas de engrenagens, sensores, codificadores, servo amplificadores, controladores de posição, componentes CIM e MIM e soluções personalizadas adaptadas às necessidades do cliente. Seus motores sem núcleo variam em diâmetros de 4-90mm, com potência variando de 1,2-400 watts. O desempenho do torque é excelente, com alta potência, ampla faixa de velocidade e longa vida útil.
Faulhaber (Alemanha): Como empresa familiar independente, a tecnologia de acionamento da Faulhaber é um excelente exemplo de engenharia de precisão e tecnologia de motores. A Faulhaber possui centros de P&D e produção na Alemanha, Suíça, EUA, Romênia e Hungria, com uma rede que abrange mais de 30 países e regiões e mais de 2.300 funcionários profissionais. Seu motor sem núcleo sem escova B-Micro tem um tamanho mínimo de 3 mm, e seu motor sem núcleo escovado 0615N1.5S tem um tamanho mínimo de 6 mm.
Portescap (Suíça): Fundada em 1931 na Suíça, a Portescap inicialmente se concentrou na indústria relojoeira e introduziu o revolucionário motor DC de rotor sem núcleo EscapTM em 1959, entrando na indústria de motores em miniatura. Em 2023, foi adquirida pela RegalRexnord. Os produtos de micromotores da empresa atendem às necessidades de transmissão dos mercados finais, desde dispositivos médicos até diversas aplicações industriais.
VSD (China): Fundada em 2011, a VSD desenvolveu-se rapidamente, inicialmente na China e, em poucos anos, rapidamente se tornou um dos principais fabricantes de micromotores da China, começando a se expandir internacionalmente. Já cooperou com empresas internacionais de renome como Montaplast, Panasonic e Philips, ganhando confiança e elogios. A área total da fábrica da empresa excede 10{4}} metros quadrados, com instalações de produção separadas para motores com e sem escovas e centenas de máquinas automatizadas avançadas (incluindo máquinas de enrolamento avançadas), dezenas de engenheiros de pesquisa experientes e centenas de funcionários da linha de frente , produzindo 200,{6}} motores diariamente.